49. R680 硬件、接线与 OLED 状态
49.1 学习目标
识别 R680 的底盘形式、C50 系列控制板、编码器和主要线束,并能从OLED显示屏读取电压、车型、自检、控制模式及电机目标/反馈。完成本章后,读者可以根据实机丝印、接口和记录选择对应接线图。
49.2 适用范围
R680 可能使用两类转速反馈器件。GMR编码器利用磁阻随磁场变化的特性检测转动;霍尔效应编码器利用霍尔元件检测磁场变化。两者都能输出转动脉冲,但供电、接线、脉冲特性和配套固件可能不同。
| 硬件 | 本章处理方式 |
|---|---|
| C50C | 常见控制板版本,按实机硬件继续核对 |
| C50A、C50B | 旧版维护,只使用对应源码、原理图和接线资料 |
| GMR 编码器 | 常见标配,不能与霍尔版固件混用 |
| 霍尔编码器 | 特殊版本,必须确认电机和排线 |
| 阿克曼、差速、四轮两驱、四驱、麦轮、全向轮 | 各有独立轮号或转向接线 |
R680 有多个销售批次。选择接线图或固件时先核对实机丝印和随货记录,文件日期只作为辅助信息。
49.3 操作前检查
断电确认线束
电机驱动器和电池支路电流较大。检查或重插电机、编码器、驱动器、急停和控制板接头前必须断电,并保存原接线照片。
- 完成第 6–8 章配置、接线和上电基线。
- 确认急停位置、使能开关和电源开关。
- 拍下控制板正反面、OLED、电机标签和编码器接头。
- 记录电池标签。“高于 20 V”的控制条件只适用于对应 R680 批次。
49.4 工作原理
R680 的 ROS 主控负责上层程序,C50 系列 STM32 控制板负责车型选择、遥控/ROS 命令、电机闭环、惯性测量单元、里程计、自检和 OLED。电机功率由外部驱动板放大,编码器反馈回控制板。
OLED 是底盘层的诊断窗口。典型显示包括:
- 第一行:TYPE 和 IMU 零偏信息;
- 中间各行:不同电机的目标值与编码器实际值;
- 舵机/滑轨车型还会显示转向相关数据;
- 最后一行:控制模式、使能和电池电压。
显示 TYPE X 时,自检可能已经禁止电机输出。此时继续发送 ROS 或遥控命令没有诊断价值,应回到底盘硬件层。
49.5 操作步骤
1. 区分 C50A、C50B 和 C50C
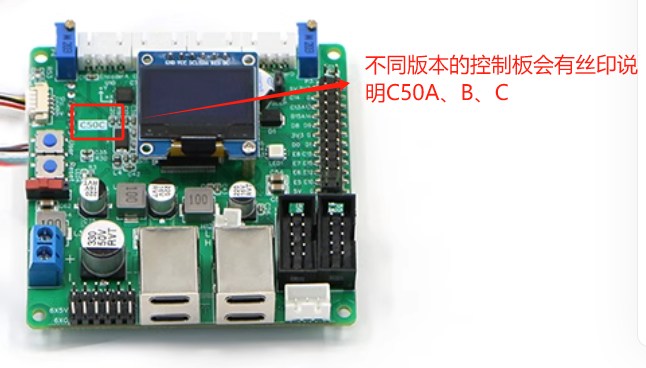
对照时同时看丝印、主芯片、接口布局和版本标记。外壳、线色或购买年份只能辅助判断。把结果写入第 10 章配置表。
2. 区分编码器版本
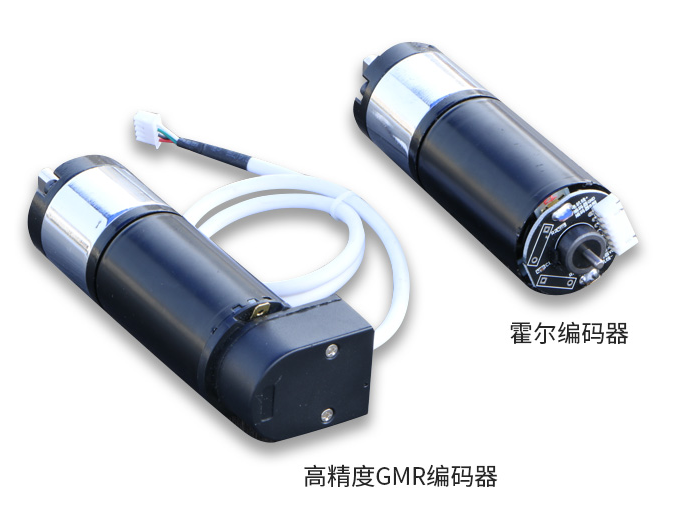
观察电机尾部、编码器板和排线。霍尔编码器版本可能需要专用源码与测试固件,不能仅通过接头数量判断。
3. 确认车型接线资料
按机械结构选择:
- 阿克曼:除电机和编码器外,还要确认舵机,以及闭环车型的滑轨电位器。
- 差速/四轮两驱:确认主动轮数量和左右电机编号。
- 四驱:四个普通轮均驱动,不具备横移。
- 麦轮:确认滚子方向与 A/B/C/D 电机编号。
- 全向轮:确认轮组数量、角度和对应电机。
顺着电池、集线器、驱动板、控制板、电机和编码器逐条核对。不同车型资料里相同接口的物理位置可能一致,但轮号含义不一定相同。
4. 读取 OLED 基线
先让使能处于安全状态,上电后记录完整屏幕。随后逐项测试:
- 改变急停/使能,观察最后一行状态是否同步。
- 低速遥控,观察控制模式与目标值。
- 架空轮子短时动作,比较各电机目标值和实际值。
- 停止后检查目标与实际是否回落。
- 出现 TYPE 异常时保存照片,不立即转车型电位器。
5. 建立 R680 硬件记录
| 项目 | 实机记录 |
|---|---|
| 底盘形式 | |
| 控制板/硬件版本 | |
| 编码器类型 | |
| 电机/驱动器数量 | |
| 急停与使能 | |
| TYPE 正常值 | |
| 舵机/滑轨反馈 | |
| 电池允许范围 | |
| 原接线照片目录 |
49.6 验收标准
- 控制板和编码器版本有实物证据。
- 已选中与机械结构匹配的接线资料。
- OLED 的 TYPE、模式、使能、电压和电机反馈含义可解释。
- 急停和使能变化与 OLED 一致。
- 各轮目标与实际值能对应到正确轮号。
- 异常时能判断应查遥控输入、车型、自检、驱动或编码器哪一层。
49.7 故障排查
| 现象 | 优先检查 |
|---|---|
| OLED 不亮 | 控制板供电、电源开关、线束和保险 |
TYPE X |
固件/车型、编码器接线、电机接线和电压 |
| 模式不随遥控改变 | 接收机、配对、接口和控制优先级 |
| 有目标值、实际值为 0 | 编码器、电机、驱动器或排线 |
| 阿克曼舵机持续抖动 | 转向反馈、电位器、舵机接线和零位 |
| 某轮方向与其他轮不符 | 电机/编码器方向或轮号映射 |